Michelo VisCo
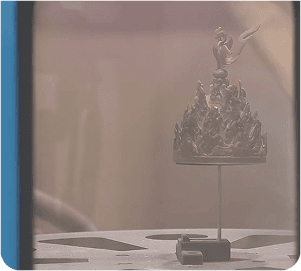
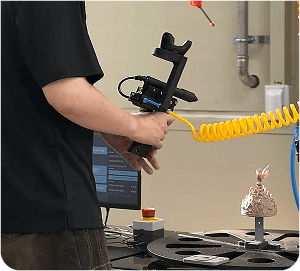
사람의 숙련 기술을 AI가 이해하고, 로봇이 스스로 수행하는 새로운 작업 방식을 만듭니다.
- 숙련 기술
- AI 이해
- 실시간 제어
Michelo VisCo를 구현하는 핵심 기술
단일 카메라 기반 다중 대상 인식
하나의 화면에서 여러 대상물의 움직임을 동시에 정밀하게 인식하고 실시간으로 추적할 수 있습니다.
멀티 카메라 기반 다각도 인식
복수의 카메라로 단일 대상물의 다중 시점을 촬영하여 대상물의 국부적인 변형을 즉시 보정합니다.
일정한 품질관리
대상물의 상태에 따라 실시간으로 경로가 보정되어, 균일한 품질관리가 가능해집니다.
대상물 미세 변동 대응
미세 흔들림, 생산 Lot별 크기 편차, 대상물 위치이동 등에 따른 대상물의 미세한 차이를 감지하여 작업 경로를 보정합니다.
Michelo VisCo 적용 프로세스
STEP 01
Detect
3D 카메라로 대상 인식
3D 카메라가 작업 대상의 위치와 자세를 실시간으로 인식합니다.
STEP 02
Analyze
위치 분석, 경로를 계산
인식된 데이터를 기반으로 작업 경로를 계산하고 위치를 자동으로 보정합니다.
STEP 03
Execute
보정된 경로로 작업 수행
변화하는 작업 환경에서도 계산된 경로를 기반으로 안정적인 작업을 수행합니다.
Michelo VisCo 연동 하드웨어
분사·작업 도구
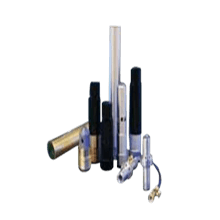
- 종류
- 샌드·쇼트 블라스트
- 적용범위
- 빠르고 균일한 표면 처리
- 도장 품질
- 산화막·녹·오염물 제거
- 작업 특성
- 금속·주조품·대형 구조물 적용
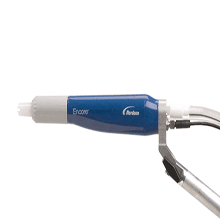
- 종류
- 파우더 코팅
- 적용범위
- 우수한 도막 품질
- 도장 품질
- 높은 도착 효율
- 작업 특성
- 친환경 도장
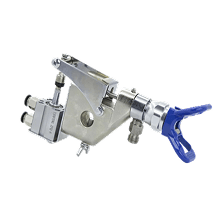
- 종류
- 에어리스 스프레이
- 적용범위
- 고점도 도료 적용
- 도장 품질
- 두껍고 균일한 도막 형성
- 작업 특성
- 빠르고 넓은 면적 도장
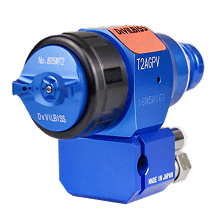
- 종류
- 에어 스프레이
- 적용범위
- 저점도·중점도 도료
- 도장 품질
- 우수한 도장 품질
- 작업 특성
- 섬세한 피도물 도장
산업용 로봇
HD Hyundai Robotics
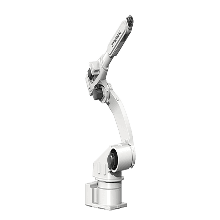
- 종류
- 산업용 다관절 로봇
- 적용범위
- 도장·표면 처리 자동화
- 도장 품질
- 정밀하고 안정적인 작업
- 연동 방식
- Michelo Motion 연동
Kawasaki Robotics
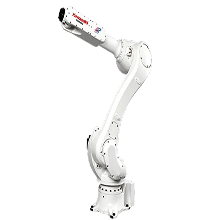
- 종류
- 산업용 다관절 로봇
- 적용범위
- 도장·표면 처리 자동화
- 도장 품질
- 유연한 다축 작업 수행
- 연동 방식
- Michelo Motion 연동
FANUC
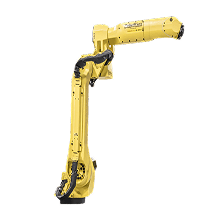
- 종류
- 산업용 다관절 로봇
- 적용범위
- 도장·표면 처리 자동화
- 도장 품질
- 정밀한 반복 작업 수행
- 연동 방식
- Michelo Motion 연동
Yaskawa
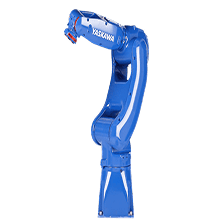
- 종류
- 산업용 다관절 로봇
- 적용범위
- 도장·표면 처리 자동화
- 도장 품질
- 빠르고 정밀한 모션 제어
- 연동 방식
- Michelo Motion 연동